
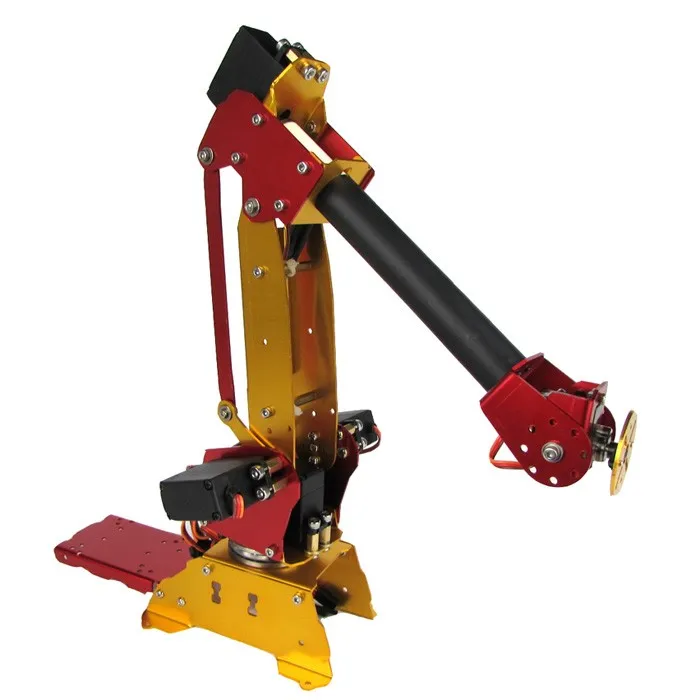
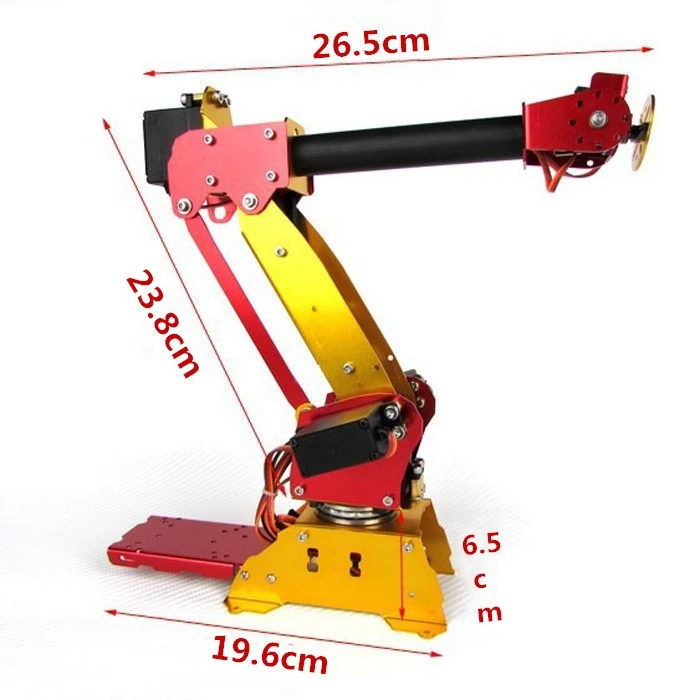
6 градусов свободы приведенный в действие Настольный параллельного металлического Роботизированная рука от китайского производителя
Цена: $175.94
есть в наличии
Реклама: ООО "АЛИБАБА.КОМ (РУ)" ИНН: 7703380158
Описание
Обратите внимание
Этот продукт требует определенного DIY возможности и общего ощущения установки робота и ввода в эксплуатацию. Вам нужно немного терпения от покупателей. Мы также предоставим определённую техническую поддержку, но мы не примем возврат по причине проблем с качеством продукции. Пожалуйста, извините меня, не согласны. Покупайте внимательно. С документацией можно ознакомиться по адресу: www. doit. am, wiki. doit. am или по ссылке на описанную информацию.Продукт Особенности
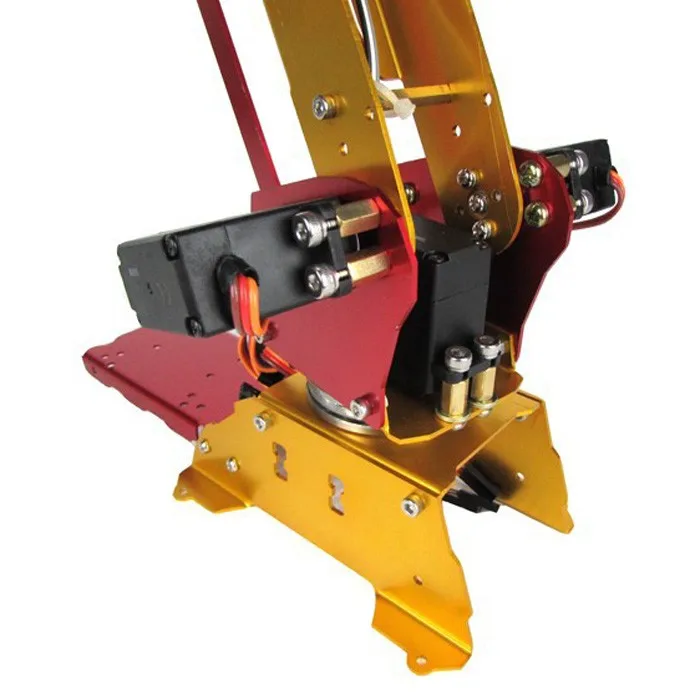
1. Имитирует реальную структуру руки робота 2. Материал сплава AL 6061 3. Adopts1501 60 г металлический сервопривод 4 шт 4. Соединение активного соединения подшипника Более подробно, пожалуйста, посетите: https://github.com/SmartArduino/SZDOITWiKi/wikiРулевого ШестерниТехнические характеристики
1501 55g рулевой механизм Размер: 40,7 × 19,7 × 42,9 мм Рабочий крутящий момент: 19 кг/см Скорость вращения: 53-62R/M Рабочая температура:-30 °C ~ + 60 °C Мертвые зоны: 4us Вилка: JR, Tutaba Угол поворота: 180 градусов Аналоговый серо Рабочий ток: 100mA Рабочее напряжение: 5-7,2 в Металлическая шестерня, бессердечный двигатель, два шариковых подшипника Рабочая скорость: 0,17 с/60 градусов (4,8 В); 0,14 с/60 градусов (6,0 В) MG90 9g рулевой механизм Размер: 23 × 12,2 × 29 мм Вес: 9 г Крутящий момент: 1,6 кг/см Скорость вращения: 0,12-0,13 с/60 градусов Рабочая температура:-30 ~ + 60 градусов Мертвая зона: 5 мс Вилка: JR, Tutaba Угол поворота: 180 градусов Аналоговый серо Рабочий ток: 100mA Рабочее напряжение: 3,5-6 в Металлические шестерниОтгрузочная ведомость
1501 рулевая зубчатая передача ×4pcs MG90 рулевой механизм ×2pcs Structual рамка ×1pcs Подшипники Все необходимые винты Без контроллера Arduino и платы расширения


Характеристики
- Бренд
- Doit.am
- Тип товара
- Модель
- Серийный номер производителя
- Монтаж и сборка
- Степень готовности
- Полуготовый продукт
- Дистанционное управление
- Нет
- Пол
- Унисекс
- Размер
- Один размер
- Материал
- Металл
- Предупреждение
- other
- Размеры
- other
- Масштаб
- 1/60
- Вид анимации
- Китай
- Версия
- Первое издание
- Характеристики
- Сборка
- Номер модели
- other
- Оригинальная упаковка
- Есть
- Состояние
- Товары в наличии
- Тип куклы
- Модель
- Тема
- Роботы


Для покупки товара 6 градусов свободы приведенный в действие Настольный параллельного металлического Роботизированная рука от китайского производителя нажмите кнопку "купить сейчас".
Если вы хотите купить другой товар из категории игрушки и хобби или игрушечные фигурки то перейдите по ссылкам вверху страницы.