
MIT Механическая Собака мотор сервопривод мотор Набор Робот рука большой крутящий момент соединительный узел для робота мотор Robt собака
Описание
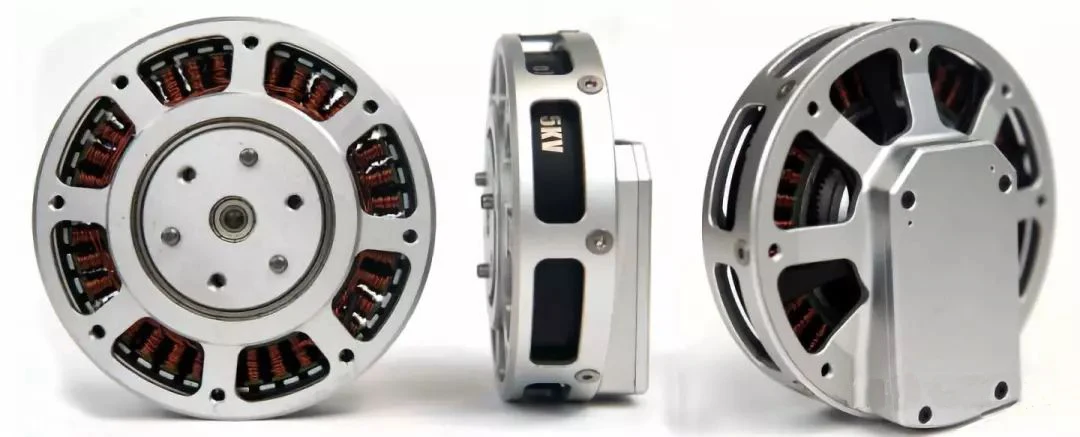
MIT машина собака мотор (по индивидуальному заказу)
Коробка передач мотора является планетарной схемой уменьшения передач с коэффициентом уменьшения 6:1 (люфт 0.005rad/0,28 °)
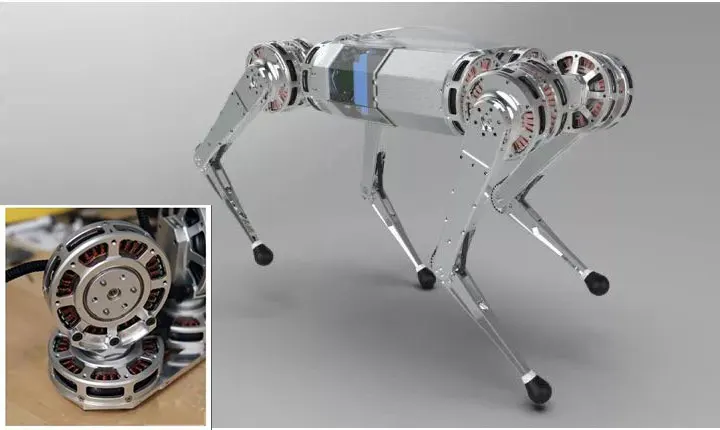
Общий эффект интеграции компактного и легкого двигателя показан на рисунке ниже: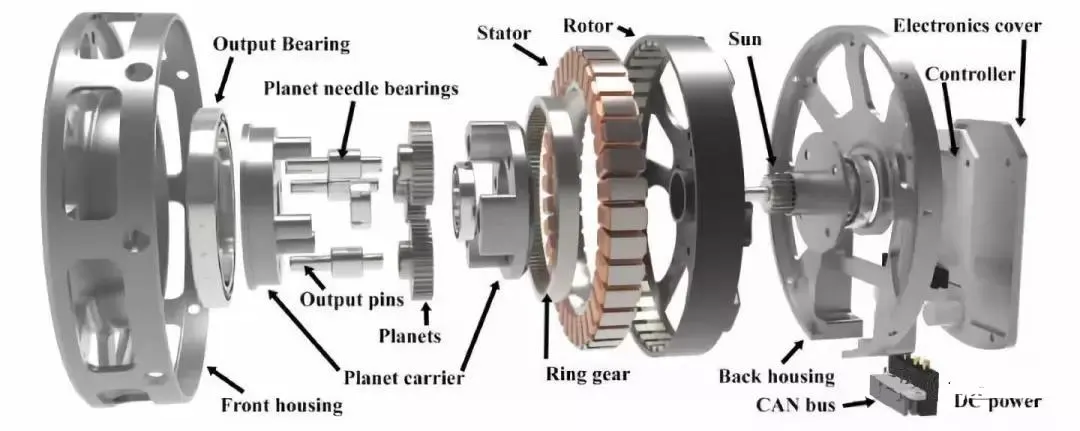
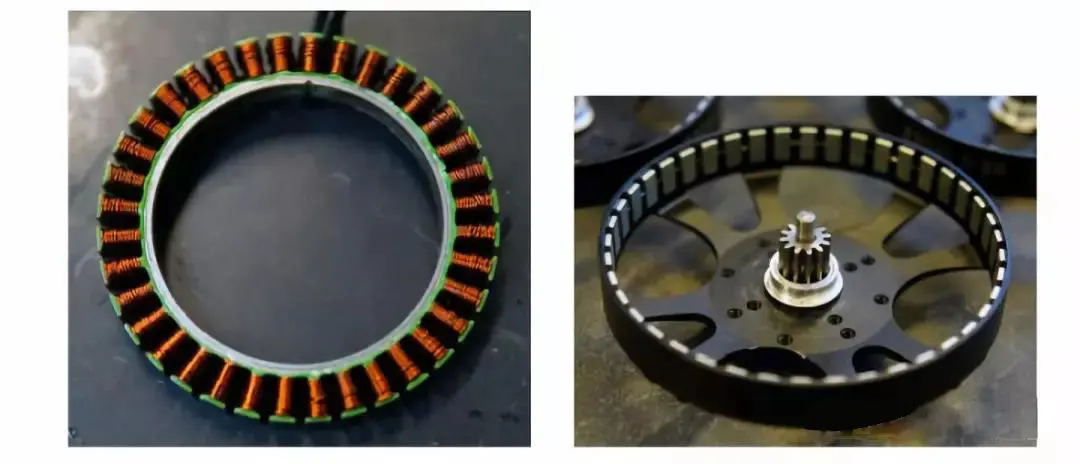 * Встроенный Магнитный энкодер для измерения информации о положении двигателя, 14 бит
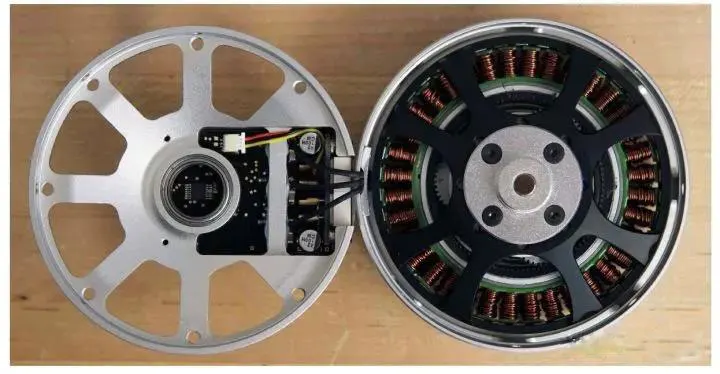
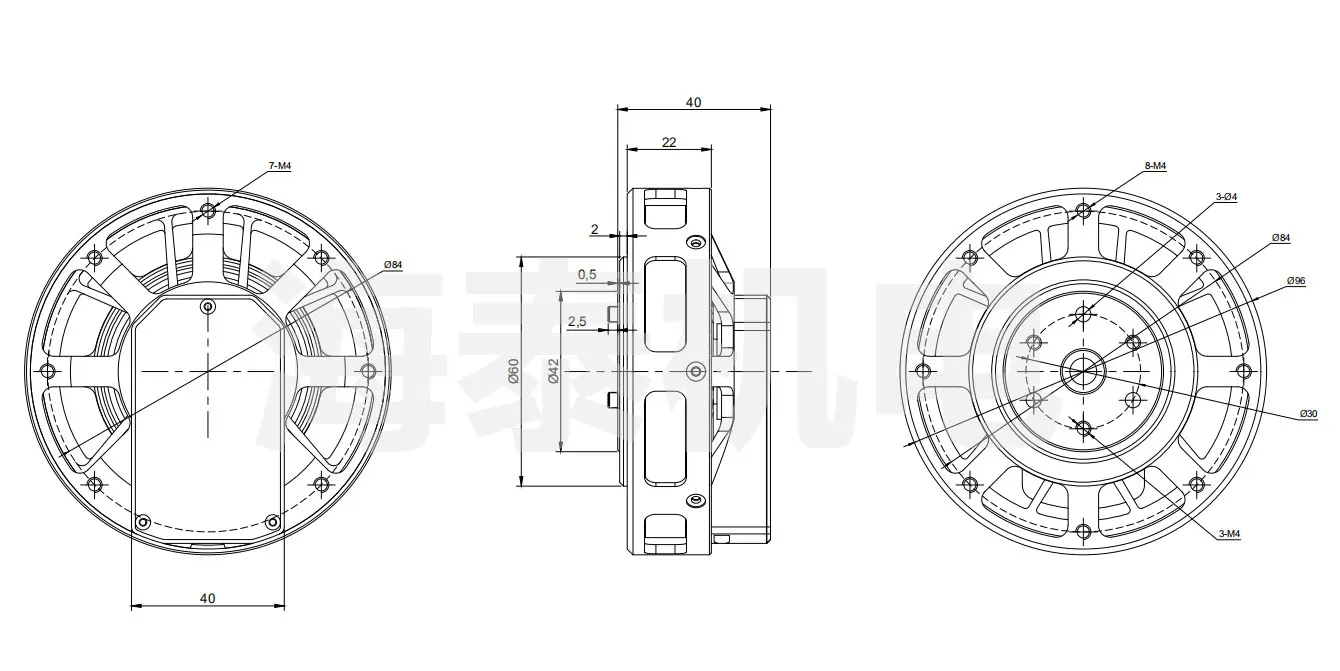
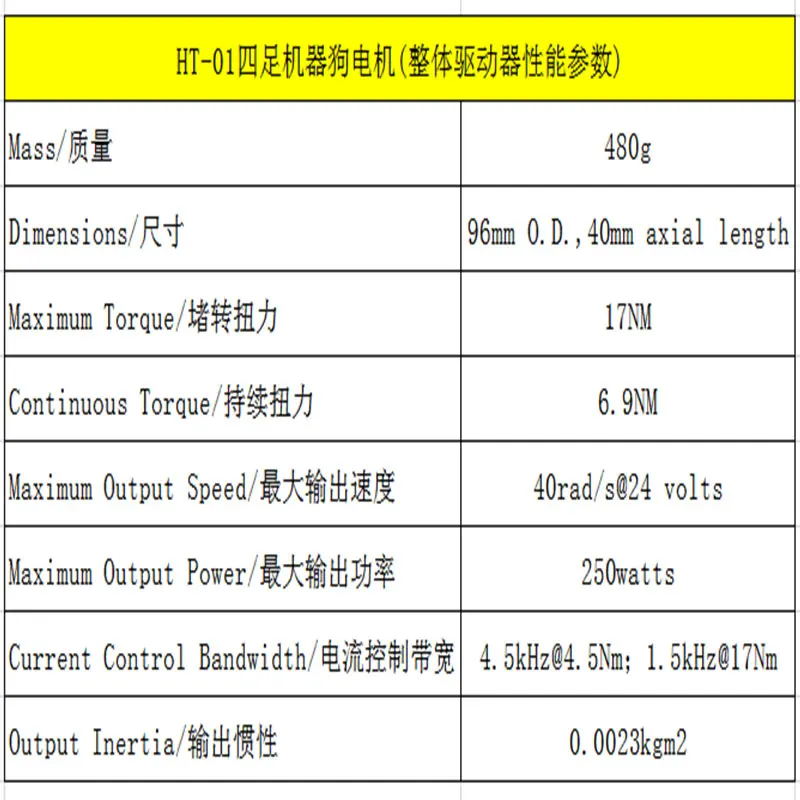
* Общая конструкция конструкции должна соответствовать следующим двум принципу:
1, уменьшить инерцию ноги и качество
2. Увеличьте рабочее пространство для ног
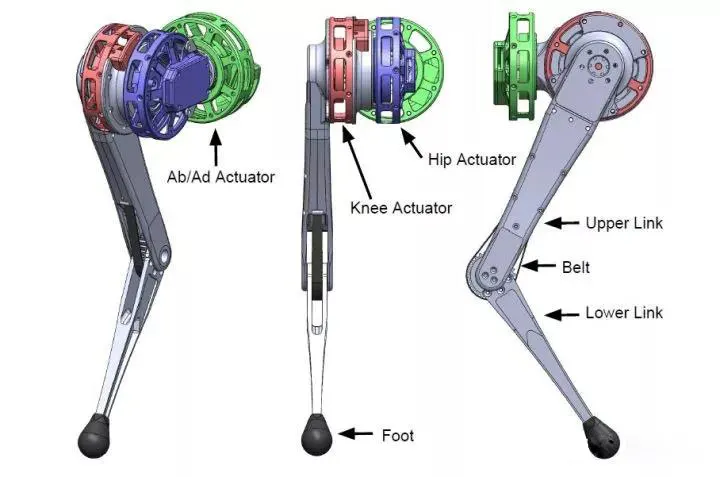
Уменьшите инерцию, используйте более обычное расположение верхней части привода (вдали от земли), одиночная свобода ноги присваивается к традиционной форме наклона, конструкция выглядит следующим образом:
* Характеристики крутящего момента/тока мотора в основном находятся в хорошем линейном соотношении, с погрешностью около 12% при максимальном токе.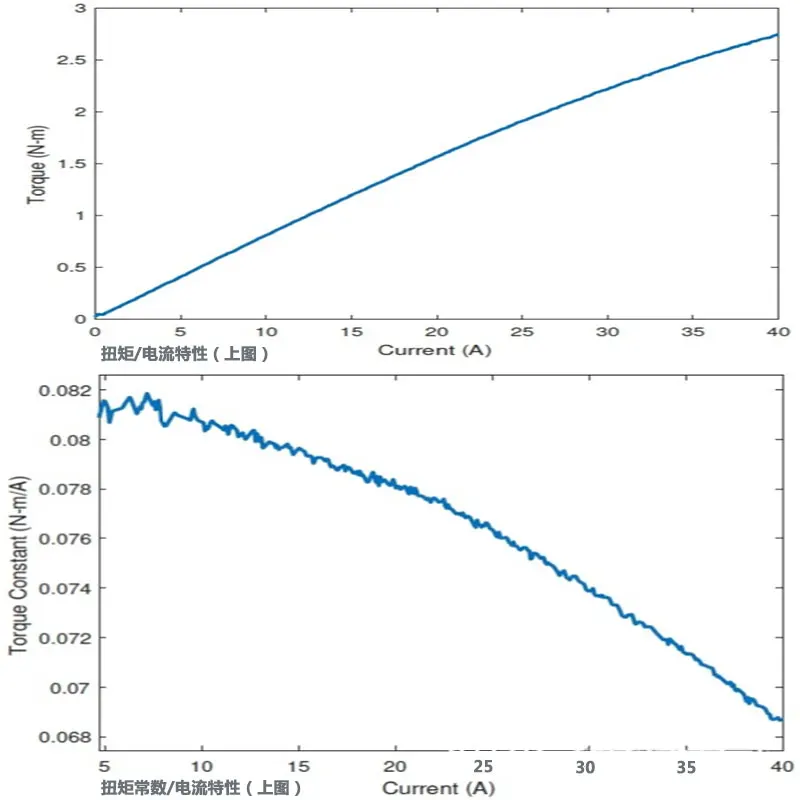
* После того, как наколенник перемещается вверх и вниз, используйте Ременный привод, как показано ниже:
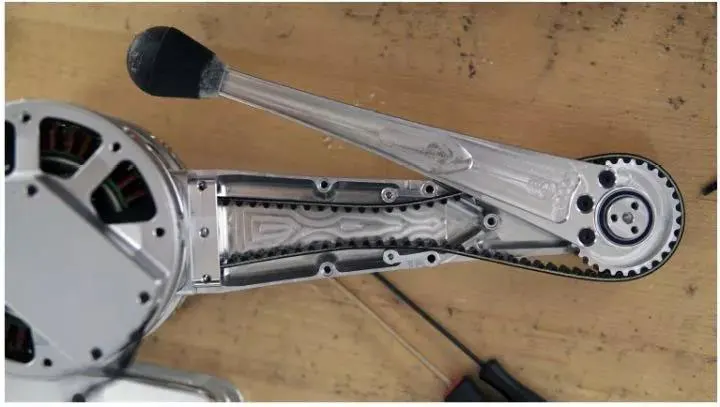
Характеристики крутящего момента/тока мотора в основном находятся в хорошем линейном соотношении, с погрешностью около 12% при максимальном токе.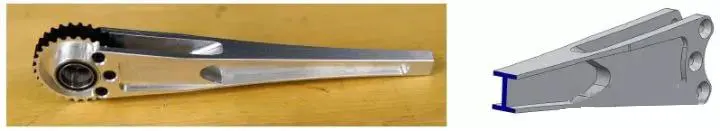
После того, как коленчатый шарнир перемещается вверх и вниз, используйте ременный привод, как показано ниже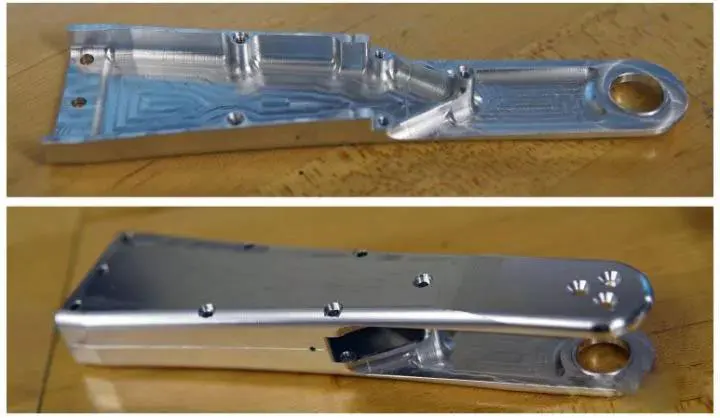
Характеристики
- Тип
- Части Кондиционера / MIT Mechanical Dog Motor
- Сертификация
- Европейский сертификат соответствия
- Применение
- MIT Mechanical Dog Motor


