
Current/Скорость/положение контроль pid 12/24/36 V 180 W DC мотор драйвер
Описание
Тип 1: только привод
Тип 2: привод + USB485
Тип 3: с двигателем 60 Вт и 485

Примечания: Этот драйвер подходит для DC индукционный бесщеточный двигатель.
Функциональные характеристики
◆ Поддержка напряжения9 В ~ 36 В, Максимальный выходной ток7A, НоминальнаяВыход ток5A
◆ ПоддержкаПотенциометры и переключатели, аналоговый сигнал и логический уровень, ШИМ/частота/импульсный сигнал, RS485Несколько Вход сигналы
◆ ПоддержкаРегулирование скорости рабочего коэффициента (регулирование напряжения), контроль скорости с замкнутым контуром (Стабильная скорость), управление замкнутым контуром (шаговый/сервопривод), управление крутящим моментом (постоянный поток)Различные регулирование скорости режимов
◆ ПоддержкаВремя ускорения и замедления буфера и контроль ускорения, Автоматическое ускорение и замедление в течение указанного ходаТочное позиционирование
◆ Поддержка одного потенциометра, независимость двойной переменный резистор, контроль положительных и отрицательных скоростей вращения путем сравнения двух потенциометров
◆ Поддержка конфигурации диапазона напряжения аналогового сигнала и конфигурации логического уровня напряжения,Аналоговый сигнал support0 ~ 3,3 VНапряжение диапазон,Логический уровень support0 ~ 24 VРавное напряжение; Поддержка линейности регулировки аналоговых сигналов и логического уровня пороговой конфигурации
◆ ПоддержкаРегулировка скорости двигателя по частотному сигналу, ПоддержкаШаг за шагом Ступенчатый контроль двигателя по внешний импульсный сигнал
◆SupportMODBUS-RTUСвязь Протокола; Поддержка use485Duty цикла двигателя 、 устойчивый Скорость 、 Гибридный Управление различных положение Скорость регулирования режимов
◆ Мотор currentPIDRegulation control, максимальный Пуск/ток нагрузки, тормозной ток может быть настроен отдельно; поддерживающий двигательОграничение по току перегрузки, блокировка и отключение
◆ Поддержка внешнего соединенияОграничение переключения и блокирование ограничения поворота
◆ ПоддержкаМоторная фазовая система обучения, Аварийная сигнализация
◆ 18 kHzOfPWMfrequency, регулировка скорости двигателяNothingPWMScream
◆ ПрименениеARM Cortex-M3 @ 72 МГцПроцессор
Загрузка данных Адрес:Http://akelc.com/download/show_70.html
Адрес загрузки программного обеспечения:Http://akelc.com/download/show_74.html

FitПараметры двигателя:
Номинальное напряжение36 VДвигатель: соответствующая идентификация номинальной мощности120 палочка нижеИли определить Номинальный ток5 AFollowingДолгосрочная и полная работа двигателей; Номинальное напряжение24 VДвигатель,Соответствующая идентификация номинальной мощности80 палочка нижеИли определить Номинальный ток5 AFollowingДолгосрочная и полная работа двигателей; Номинальное напряжение12 VДвигатель,Соответствующая идентификация номинальной мощности30 палочка нижеИли определить Номинальный ток5 AFollowingДлительная и Полная работа моторов(Долгосрочная Номинальный ток этого driver5A, максимальная выходная current7A (десятки секунд) 。 номинальная мощность, отмеченная на двигателе, обычно относится к выходной мощности. учитывая потерю работы двигателя, поэтому эффективность двигателя должна учитываться при расчете номинального тока, номинальный ток = Номинальная мощность/Номинальное напряжение/эффективность)
| Проект | Параметр |
| Входное напряжение источника питания | DC 9 В ~ 36 В |
| Номинальный выходной ток | 5A |
| Максимальный выходной ток | 7A |
| Интерфейсное напряжение датчика Холла | 5 V |
| Максимальная мягкие ток торможения | 3A |
| Количество Выход Каналы | Один способ |
| Сопротивление потенциометра | 10 K ~ 50 K |
| Диапазон входного сигнала | -0,5 В ~ 25 в (ошибка/за исключением завершения выходного порта сигнала) |
| Диапазон аналогового сигнала | 0 ~ 3,3 VArbitrary в области |
| Цифровой сигнал Напряжение диапазон | 0 ~ 24 VArbitrary в области, Lv ttl, ttl, Hv ttl и т. д. |
| PWMInput сигнал поддержка Частотный диапазон | 100 Гц ~ 10 кГц; Примечания: outputPWMFrequency fixing18kHz |
| Диапазон поддержки входного сигнала частоты | 0 ~ 10 кГц |
| OutputPWMfrequency | 18 кГц |
| OutputPWMResolving питания | 1/1000 |
| RS485Communication параметр диапазон | Передачи rate9600 ~ 115200bps, данные bits8, Поддержка странно 、 даже 、 без проверки, проверьте биты и стоповый бит co-exist2position |
| YesModbusSupport ситуации | Поддержка Modbus-RTU, поддержка 03H, 06H, код 10HFunction, Настраиваемый Рабочий адрес range1 ~ 128, поддержка вещания |
| Ток обнаружения Разрешение | 0.04A |
| Постоянный ток Управление точность | 0.1A |
| Диапазон регулирования скорости рабочего коэффициента | 0 ~ 100.0% |
| Регулирующий диапазон регулировки скорости | -3276,8 ~ 3276,7 Гц |
| Положение Управление диапазон регулировки | -2147483648 ~ 2147483647 |
| Диапазон регулировки крутящего момента | 0 ~ 7A |
| Предел управления | Поддержка; ограничение или ограничение времени остановки двух концевых выключателей, которые могут быть подключены внешне |
| Мягкий старт/мягкое торможение | Поддержка; ограничение по току запуска, торможение и настройка ускорения и замедления времени и ускорения |
| Защита от тока/блокировки ротора | Поддержка; перегрузки по току времени ограниченная текущая выходная мощность; выключение может возникнуть, когда машина заблокирована |
| Защита от обратного подключения источника питания | Поддержка; |
| Выход короткого замыкания | Настраиваемые |
| Торможения время работы | Мягкий тормоз Usually0.1s ~ 0,3 s |
| Основная плата рабочих Температура | -25℃ ~ 85℃ |
| Размеры | 7,0 см × 6,5 см × 2,1 см |
Специальная функция
1. зал самообучения
Трехфазные и треххолловые сигнальные линии двигателя не могут быть подключены к драйверу в порядке., изучая режим работы двигателя с помощью переключателя циферблата водителя, после переключения На блоке питания водителя, сериал зала двигателя может быть автоматически изучен.. через motor6Learning завершена после вторичного управления коммутацией, мотор может быть правильно управляется.
2. Постоянное время отклика
Условий тестирования: Электрический machinery24V 60 Вт diameter5.7CM полюс number4 каждый turn12Secondary коммутации без нагрузки
Параметр конфигурации: speedPIDThe параметры настроены в turn0.2 、 0. 01 、 0. 01, positionPIDConfigured as30 、 0. 01 、 0. 01, ускорения и замедления ускорение являются configured6500Hz/s
Результат теста:
Когда алгоритм стабилизации скорости выбирает Скорость управления замкнутым контуром, мотор вращает forward3000RPM (соответствующая Частота коммутации is600Hz) переключается на Inversion3000RPM, Time limit1.0s, No overshoot, процесс переключения вперед и назад мотора плавный
Когда устойчивые Скорость алгоритмы выберите время-положение замкнутого цикла управления, Двигатель вращается forward3000RPMSwitch к Inversion3000RPM, время limit0.5s, Overshoot1.5 %, процесс вперед и назад коммутации двигателя гладкая
3. Очень низкая скорость управления устойчивой скоростью
Наличие времени-скорость стабилизации алгоритм положения замкнутого цикла управления для двигателя на очень низкой скорости (as60RPMFollowing), регулировка скорости двигателя однородность, без спешки, без спешки, без замедления, минимальная управляемой to1RPM 。
Примечания: очень низкое число стабильное управление скоростью, параметры должны быть меньше, если настроено в turn10, 0, 01, 0, 01 。
4. Автоматическое ускорение и замедление
Reciprocating motion control, драйверы могут узнать общее путешествие reciprocating motion заранее (вы также можете настроить значения непосредственно), дополнение в соответствии с конфигурацией, ускорение замедления и максимальная скорость, автоматический двигатель управления быстрый в соответствии с законом Ньютона движения, двигаться плавно в целевое положение.
5. регулировка двигателя в любом положении в фиксированном ходу
Драйверы могут узнать общее путешествие возвратно-поступательного движения заранее (вы также можете настроить значения непосредственно), только потенциометры можно использовать, аналоговый orpwmрегулирующий положение двигателя в фиксированном путешествии, линейная связь между положением двигателя и входом если потенциометр поворачивается к средней точке, заданной входной обязанности cycle50 %, то двигатель будет перемещаться в среднюю точку хода.
6. бесщеточный двигатель также может управляться шаг за шагом
Выберите входной сигнал asPWM/частота/пульс, конфигурация типа импульса, режим работы для управления положением. затем бесщеточные двигатели могут управляться как шаговые двигатели. угол поворота двигателя может управляться одним импульсным сигналом. другой импульсный сигнал контролирует направление вращения, угол вращения мотора, соответствующий каждому импульсу, настраивается.
7. бесщеточный двигатель также может управляться сервоприводом
Stay485Communication режим управления, расположение может быть дано непосредственно (абсолютное или относительно текущее положение) повернуть драйвер на целевой позиции 。 драйвер будет добавлен в соответствии с настройками. 、 замедления ускорение и Максимальная скорость, автоматический двигатель управления быстрый в соответствии с законом Ньютона движения, двигаться плавно в целевое положение. В процессе спорта, водители могут предсказать оставшееся время, необходимое для завершения Задачи 。
Этот драйвер использует ведущую технологию точного обнаружения двигателя, самоскоростное измерение индукционный бесщеточный двигатель, обнаружение положения вращения индукционный бесщеточный двигатель, регенеративный ток постоянного тока, торможение (тормоз), технологическая и powerfulPIDAdjustment технология может использоваться Идеально контролировать плавный вперед и реверс двигателя, коммутация и торможение, контроль выходного тока в режиме реального времени для предотвращения перегрузки по току, точный контроль скорости и положения двигателя, короткое время отклика и низкая люфт Мотор 。
Управление ускорением и замедлением двигателя:Автоматическое регулирование тока, мягкий режим запуска ускорения автоматического управления, мотор может быть быстрым, начать плавно с меньшим люфтом. Поддержка ускорения и замедления времени и ускорения конфигурации.
Двигатель торможения Управление:Режим торможения с автоматическим регулированием тока, короткое время торможения без Ударопрочная и вибрации.
Мотор коммутации управления:Процесс мотора вперед и назад Переключение управления led by Внутренний драйвер., автоматическое замедление, мягкое торможение, мягкий управление пуском, независимо от того, как часто изменения сигнала коммутации, это не приведет к повреждению водителя или мотора.
Контроль стабилизации скорости двигателя:Обнаружение скорости вращения и положения вращения по сигналу холла, UsePIDClosed Loop control с настройками алгоритмов, Поддержка скорости замкнутого контура управления и времени-два вида устойчивых скоростных способов определения местоположения замкнутого контура управления
Положение двигателя управления:Обнаружение положения вращения по сигналу холла, использование PIDPosition закрытого цикла управления с помощью алгоритмов регулировки, использование сопротивления тормозу для замедления
Крутящий момент двигателя Управление:Контроль крутящий момент двигателя путем регулировки выходного тока
Защита от перегрузки и вращения двигателя:Перегрузка двигателя, драйвер ограничит ток на выходе, эффективная защита двигателя; когда двигатель заблокирован, привод может обнаружить состояние и тормозить двигатель.
Внутренний подавление помех:Расход помех между схемой вождения и схемой управления, сопряжение переходных режимов подавления помех, это может эффективно гарантировать, что цепь управления не зависит от помех схемы вождения.
Внешний подавление помех:Useesdзащитные устройства и электростатические разрядные цепи для всех interfacesdprotect, сделать Внутренняя схема работать стабильно и защитить Внутреннее устройство от повреждения переходным высоковольтным электростатическим на интерфейсе
Подавление помех связи 485:Используйте сигнал, чип изоляции питания pair485Isolation трансиверов для подавления помех
Интерфейс определение

Конфигурация дисковый переключатель
1. Конфигурация режима управления
| SW1-SW7 | SW8 | Режим управления |
| Произвольно | OFF | Режим управления номером/аналоговым сигналом |
| Подчиненный адрес | На | 485 Связь режим управления |
2. выбор источника сигнала
| SW4 | SW5 | SW8 | Источник сигнала |
| OFF | OFF | OFF | Потенциометра |
| На | OFF | OFF | Аналоговый сигнал |
| OFF | На | OFF | ШИМ/пульс/частота |
| На | На | OFF | Встроенная программа |
3. Распределение номинального тока двигателя
| SW1-SW3 | SW4-SW7 | SW8 | Номинальный ток двигателя значение |
| Выкл ВЫКЛ | Произвольно | OFF | Номинальный ток с использованием конфигурации серийного порта, default4.9A |
| На OFF | Произвольно | OFF | 1A |
| Скидка на OFF | Произвольно | OFF | 2A |
| На ОТ | Произвольно | OFF | 3A |
| OFF на | Произвольно | OFF | 4A |
| На скидка на | Произвольно | OFF | 5A |
| Скидка на | Произвольно | OFF | 6A |
| На | Произвольно | OFF | 7A |
3. Конфигурация режима работы
| SW4-SW5 | SW6-SW7 | SW8 | Скорость режим регулирования |
| Разные в одно и то же время | OFF | OFF | Коэффициент заполнения Скорость регулирования |
| На ОТ | OFF | Крутящий момент управления | |
| Скидка на | OFF | Контроль скорости замкнутого цикла | |
| На | OFF | Местоположение замкнутый контур Управление | |
| Также форон | OFF | OFF | Двигатель обучения |
| На ОТ | OFF | Маршрут обучения | |
| Скидка на | OFF | Предварительно Скорость Управление | |
| На | OFF | Сохранить |
1. регулирование скорости вращения одного потенциометра/Управление крутящим моментом/метод подключения замкнутого контура регулирования скорости точечного управления

Это использование работает следующим образом: использование potentiometersVR1Adjust скорость; нажмите downB1, двигатель вперед, B1Bounce вверх, остановка двигателя, двигатель останавливается, когда применяется положительный предел вращения., нажмите againB1invalid; нажмите downB2, инверсия двигателя, B2Bounce up, остановка двигателя, когда предел обратный, мотор останавливается., пресс againB2invalid 。
2. Рабочий цикл двойного потенциометра/Метод регулирования скорости замкнутого контура

Это соединение включает в себя независимое управление двойным потенциометром и кооперативное управление двойным потенциометром. для автономного режима управления, используя два потенциометра для регулировки скорости положительного и отрицательного вращения двигателя отдельно, Start-stop и Направление Управление двигателя переключателем; для сотрудничества Режим управления, potentiometerVR2Setting середины опорного напряжения, путем сравнения potentiometersVR1andVR2Speed и направление Управление двигателя по выходное напряжение 。 предел положительной и отрицательной позиции по концевой выключатель 。
3. SinglechipPWM регулирование скорости передаточного числа сигнала/управления крутящим моментом/метода регулирования скорости замкнутого цикла

Это использование выводится MCU. PWMSignal регулирует скорость двигателя, adoptIO управления двигателем вперед и назад и аварийной остановки. драйверы источник питания, подключаемый к микрокомпьютеру с одним чипом; IN1Foot-to-foot mcupwmpuput, используется для регулирования скорости; IN2andIN3Two с SCMIOTo быть подключенным, они используются для управления положительным и отрицательным вращением двигателя и аварийного торможения ограничьте аванс и инверсию соответственно концевым коммутатором
4. способ подключения импульсного сигнала управления позицией одного микрокомпьютера
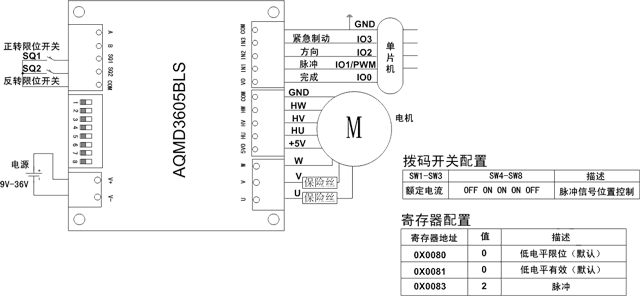
С помощью этого метода компьютер с одним чипом может контролировать вращающееся положение двигателя с помощью импульсного сигнала. driverCOMConnect с источника питания одной микросхеме компьютер; IN1Connecting с одной микросхеме computerIO1, принимая импульсный сигнал одной микросхеме Микрокомпьютер, используется для управления двигателем шаг за шагом; IN2Connecting с одной микросхеме computerIO2, шаговый направлении управления; IN3Connecting с одной микросхеме computerIO3, используется для управления аварийной остановки; VOWith SCMIO0To быть подключен, выходной сигнал завершения, чтобы сообщить MCU, что процесс управления положением завершен; лимит switchSQ1andSQ2Positive и отрицательный, обратный Ограничение 。
Примечания: VOOutput is3.3VLogic уровень, Если MCU не принимает it3.3VLogic уровень, он должен быть преобразован в 5 VLogic уровень
5. Регулирование скорости аналогового сигнала/управления крутящим моментом/метод соединения регулирования скорости замкнутого цикла

Это usagePLC регулировка скорости двигателя по аналоговому сигналу, через реле/Пуск-стоп и вперед-Реверс переключения количества управления двигателем разъемы и аналоговые сигналы подключаются друг к другу. IN1meetPLCAnalog outputAO, используемый для Скорость регулирования; IN2 、 IN3Separate connectionPLCRelays/транзисторы outputY2andY1, Управление Линь двигателя вперед и назад соответственно; через предел SwitchSQ1andSQ2Positive и отрицательные 、 обратный ограничение 。
6. Метод PLCConnection управления позицией импульсного сигнала
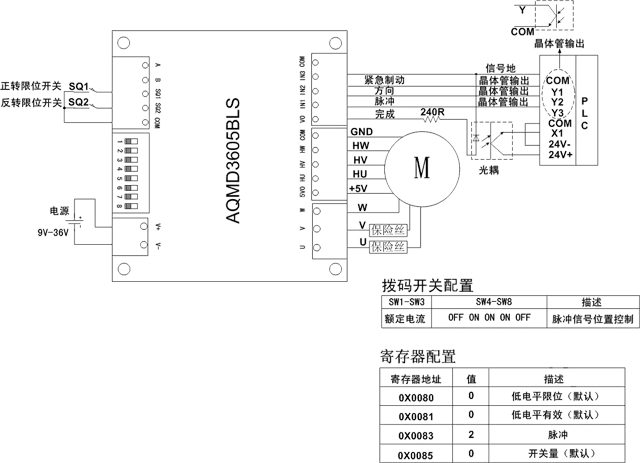
Это использование может быть реализовано inPLC control ling вращающееся положение двигателя импульсным сигналом. метод интегрированного соединения PLCTypical для контроля положения импульсного сигнала показан на рис. 5,12 показано 。 driverCOMmeetPLCSignal ground; IN1meetPLCOfY3, acceptplcимпульсный сигнал , Используемые для управления двигателем шаг за шагом; IN2meetPLCOfY2, шаговый направлении управления; IN3meetPLCOfY1, используется для управления двигателем аварийной остановки; DriverVOOne порт в series240Ohm сопротивление, alsoVOandCOMandPLCOfX1and24V + Подключите оптический соединитель между ними, используемый для сигнала завершения вывода, процесс управления NoticePLCPosition завершен лимит switchSQ1andSQ2Positive и отрицательный обратный Ограничение 。
7,485 метод подключения мультикомпьютерного управления

Каждый drive's485Communication линии пресса-、 B-BParallel соединения следуют one485Master station connection, 485The станции мастер работает независимо на каждый водитель через ведомый адрес конфигурации драйвера. 。 адрес каждой конфигурации драйвера должен быть уникальным, не может дублироваться с другими дисками.
Адрес загрузки данных: http://akelc.com/download/show_70.html
Предоставьте бесплатную программу giftsPCComputer Sample Program (содержащую исходный код), It используется для motor debugging, настройка параметров или вторичное развитие
Адрес загрузки программного обеспечения:Http://akelc.com/download/show_74.html
Драйвер внутренняя структура
1. Передняя структура водителя
2. Задняя сторона водителя

Определения размерности

Размер драйвера is70mm×65mm×21mm 。 Установка диафрагма is3mm, расстояние от центра Установка отверстие в сторону is3.4mm 。
Прикрепить: aqmdxxxxblsссылка для выбора драйверов двигателей серии
| Модель | Поддержка напряжения и номинальная выходная мощность двигателя | Максимальный ток нагрузки/Номинальный ток | Точность измерения тока | MOSPeak ток трубки | Максимальный ток торможения с потреблением энергии | Режим управления | Размер |
| AQMD3605BLS | 12 V-60 Вт 24-120 Вт 36 В-180 Вт | 7A/5A | 5% | 50A | 3A | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3 Vanalog сигнала 、 ШИМ/частота/импульса 、 RS485 | 70 мм × 65 мм × 21 мм \ Пустышка |
| AQMD3608BLS | 12 V-96 W 24-192 Вт 36 В-288 Вт | 10A/8A | 2% | 60A | 3A | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3/5/10 Vanalog сигнала 、 ШИМ/частоты/импульса 、 RS485 | \ Пустышка: |
| AQMD6010BLS | 12-120 Вт 24-240 Вт 36 В-360 Вт 48-480 Вт 60 в-600 Вт | 12A/10A | 2% | 60A | 6A, он может тормозить или часто коммутировать в течение длительного времени при большой нагрузке. | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3/5/10 Vanalog сигнала 、 ШИМ/частоты/импульса 、 RS485 | 136 мм × 82 мм × 45 мм Алюминий случай сплава |
| AQMD6010BLS-A | 12-120 Вт 24-240 Вт 36 В-360 Вт 48-480 Вт 60 в-600 Вт | 12A/10A | 2% | 60A | 6A, он может тормозить или часто коммутировать в течение длительного времени при большой нагрузке. | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3/5/10 Vanalog сигнала 、 ШИМ/частоты/импульса 、 RS485 (485 карантин) | 136 мм × 82 мм × 45 мм Алюминий случай сплава |
| AQMD6020BLS | 12-180 Вт 24-360 Вт 36 В-540 Вт 48-720 Вт 60 в-900 Вт | 20A/16A | 2% | 100A | 6A, он может тормозить или часто коммутировать в течение длительного времени при большой нагрузке. | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3/5/10 Vanalog сигнала 、 ШИМ/частоты/импульса 、 RS485 (485 карантин) | 160 мм × 96 мм × 56 мм Алюминий случай сплава |
| AQMD6030BLS | 12-360 Вт 24-720 Вт 36 В-1080 Вт 48-1440 Вт 60 в-1800 Вт | 35A/30A | 3% | 200A | 12A, он может тормозить или часто коммутировать в течение длительного времени при большой нагрузке. | Один/двойной потенциометр 、 переключатель 、 ключ 、 0-3,3/5/10 Vanalog сигнала 、 ШИМ/частоты/импульса 、 RS485 (485 карантин) | 178 мм × 108 мм × 68 мм Алюминий случай сплава |
| AQMD6020BLS-P | 12-180 Вт 24-360 Вт 36 В-540 Вт 48-720 Вт 60 в-900 Вт | 20A/16A | 2% | 100A | 12 A, частые торможения или коммутации при большой нагрузке | Индивидуальное Программирование процесса, RS485 | 160 мм × 96 мм × 56 мм Алюминий случай сплава |
| AQMD6030BLS-P | 12-360 Вт 24-720 Вт 36 В-1080 Вт 48-1440 Вт 60 в-1800 Вт | 35A/30A | 3% | 200A | 20А, частые торможения или коммутации при большой нагрузке |
Индивидуальное Программирование процесса, RS485 (485 карантин) | 178 мм × 108 мм × 68 мм Алюминий случай сплава |
Характеристики
- Тип
- Части Кондиционера


