
LVT429T Двухосевой цифровой датчик наклона (одна плата), датчик угла, модуль инклинометра
Описание
Длина выходной линии: 10 см
Режим вывода: RS232
Длина выходной линии: 10 см
Режим вывода: RS485
Длина выходной линии: 10 см
Выходной режим: ttl (USART)
Длина выходной линии: 10 см
Режим вывода: MODBUS
Длина выходной линии: 10 см
Режим вывода: можем ли
\

\
\
\

\
\
 \ \
\
\
\
\
Информация о продукте
\
\
LVT429T-это новое поколение цифрового датчика наклона малого объема MEMS. Он имеет встроенный двухканальный гравитационный блок наклона, который может быть преобразован в изменение наклона путем измерения статического гравитационного ускорения. Таким образом, можно измерить угол наклона и угла наклона датчика по сравнению с горизонтальной плоскостью. Режим вывода является RS232, RS485, может или ttl, Modbus уровень стандарт резьбового соединения является необязательным. Из-за встроенной микроконтроллер, линейность выходного сигнала датчика корректируется дважды, что делает для точности разложения, вызванной неправильной коррекцией аналогового типа.
\
\
Этот продукт использует Бесконтактное измерение исходного, в реальном времени выхода тока угла наклона, легко использовать, без необходимости найти относительные изменения в двух сторонах установки. Это идеальный выбор для контроля промышленной автоматизации и измерения отношения платформы. Он имеет сильную способность сопротивляться внешним электромагнитным помехам и может работать в суровых промышленных условиях в течение длительного времени.
\
\
Основные характеристики
\
\
ДвойнойВал наклона мониторингаПолная точность диапазона 0,3 ° разрешение 0,05 °
\
\
Выходная частота 5 ~ 100 Гц опциональноВходной сигналНапряжение DC 5 V
\
\
Широкий диапазон температур-40 ~ + 85 CДиапазон0 ~ ± 180 ° (опционально)
\
\
Высокая степень вибрации> 2500 гAUD скорость 2400 ~ 115200 регулируемая
\
\
IP67 с настенным креплением уровень защитыВыход RS232/RS485/ttl/CAN/Modbus (опционально)
\
\
Малый объем (33*27*8 мм) (настраиваемый)
\
\

\
\
\
\

\
\

\

\
\
\
\
Размер изделия карта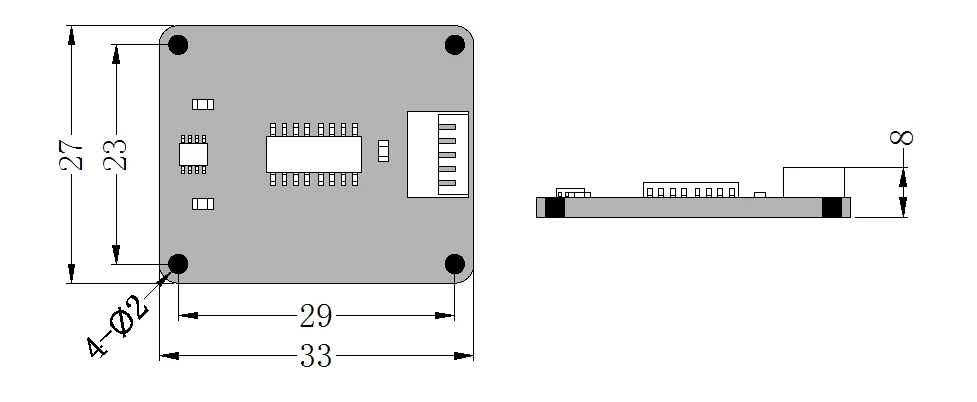
\
\
\
\
Измерение продукта направление
\
\
При установке поверхность установки датчика должна быть сохранена параллельно целевой поверхности под испытанием. Продукт может быть установлен горизонтально или вертикально.Один и двойной вал опционально) См. схему ниже для установки.
\
\

\
\
\
\
Установка продукта режим
\
\


\
\
\
\
Компас помощник отладки
\
\
\
\


Характеристики
- Тип
- Части Кондиционера


